
 de
Nachrichten
Zuhause / Nachrichten / Branchennachrichten / So bauen Sie logische Steuerkreise mit Relais auf: Von der Signalumschaltung bis zum Motorantrieb


Relais Als klassische elektrisch gesteuerte Schaltkomponenten sind sie leistungsstark, da sie mit kleinen Stromsignalen das Schalten und Umschalten großer Stromlasten steuern und grundlegende Logikfunktionen implementieren können. Diese auf physischen Kontakten basierende Steuerungsmethode bietet Vorteile in Bezug auf Störfestigkeit, elektrische Isolierung und Leistungsbelastbarkeit, die für Halbleiterbauelemente nur schwer zu ersetzen sind.
Spule:
Der „Eingang“ des Relais. Wenn es mit Strom versorgt wird, erzeugt es ein Magnetfeld, das den mechanischen Mechanismus antreibt.
Wichtige Parameter sind die Spulenspannung (z. B. 5 V, 12 V, 24 V DC) und der Spulenwiderstand, die den erforderlichen Antriebsstrom bestimmen.
Kontakte
Der „Ausgang“ und Aktor des Relais. Konfigurationen können sein:
| Parameter | Beschreibung |
|---|---|
| Kontaktbewertung | Durch die Spannung und den Strom (AC/DC können unterschiedlich sein) können die Kontakte sicher schalten. Bei induktiven Lasten wie Motoren ist eine erhebliche Leistungsreduzierung erforderlich. |
| Spulenstromverbrauch | Bestimmt das Design der Antriebsschaltung. |
| Betriebs-/Freigabezeit | Im Millisekundenbereich; Dadurch wird die maximale Schaltfrequenz des Relais begrenzt. |
Im Folgenden finden Sie klassische Schaltungen, die SPDT-Relais zum Aufbau grundlegender Logikgatter verwenden. Beachten Sie, dass es sich hierbei um „Ersatzschaltkreise“ handelt, die logische Funktionen implementieren, und nicht um moderne digitale integrierte Schaltkreise.
Ziel: Der Ausgangszustand ist immer das Gegenteil des Eingangszustandes.
Schaltungsanalyse:
Wenn der Eingang LOW ist, wird die Spule nicht erregt, COM wird über den NC-Kontakt mit Vcc verbunden und der Ausgang ist HIGH.
Wenn der Eingang HIGH ist, ist die Spule erregt, COM wird von NC getrennt und mit dem NO-Anschluss (der erdfrei oder geerdet ist) verbunden und der Ausgang ist LOW.
Ingenieurpraxis:
Eine Flyback-Diode ist zwingend erforderlich! Es ist umgekehrt parallel zur Spule geschaltet (Kathode zu V), um die von der Spule im stromlosen Zustand erzeugte Gegen-EMK zu absorbieren und so zu verhindern, dass Hochspannungsspitzen den Ansteuertransistor oder den I/O-Pin des Mikrocontrollers beschädigen.
Ziel : Der Ausgang ist HIGH, wenn einer der mehreren Eingänge HIGH ist.
Schaltungsanalyse :
Die Schließerkontakte (NO) von zwei (oder mehr) Relais sind parallel geschaltet.
Wenn ein Eingang HIGH ist, schließt der entsprechende Schließerkontakt und verbindet Vcc mit dem Ausgang.
Anwendungsszenario :
Standortübergreifende Startsteuerung, z. B. ein Gerät startet, wenn eine von mehreren „Start“-Tasten gedrückt wird.
Ziel : Der Ausgang ist nur HIGH, wenn alle Eingänge gleichzeitig HIGH sind.
Schaltungsanalyse :
Die Schließerkontakte (NO) von zwei (oder mehr) Relais sind in Reihe geschaltet.
Nur wenn alle Eingänge HIGH sind, schließen alle Schließerkontakte gleichzeitig und bilden einen vollständigen Pfad von Vcc zum Ausgang.
Anwendungsszenario :
Die Sicherheitsverriegelungssteuerung, z. B. die Bedingungen „Schutztür geschlossen“ und „Starttaste gedrückt“, müssen erfüllt sein, damit die Maschine startet.
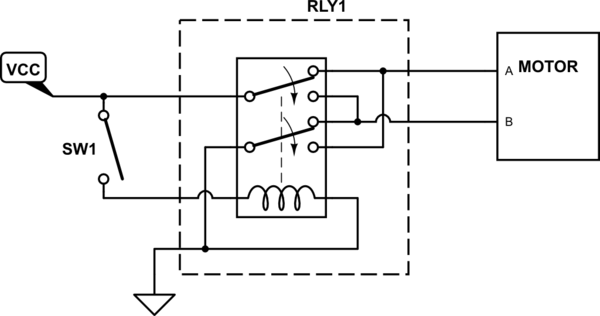
Dies ist eine der repräsentativsten Anwendungen der Relaislogikschaltung, nämlich der Aufbau einer H-Brücken-Ansteuerschaltung.
Funktionsprinzip :
Ruhezustand/Standardzustand: Spule stromlos, Motorklemmen A, B-, Motor dreht sich in eine Richtung (z. B. vorwärts).
Aktivierter Zustand: Spule erregt, beide Kontaktsätze schalten gleichzeitig, Motorklemmen werden zu A-, B, Motorpolarität wird umgekehrt, Drehung in die entgegengesetzte Richtung.
Vorteile :
Einfache Schaltung, wenige Bauteile, geringe Kosten.
Durch die mechanische Verbindung wird natürlich die Gefahr von Kurzschlüssen in der Stromversorgung vermieden.
Nachteil :
Es können nur zwei Geschwindigkeiten erreicht werden (volle Geschwindigkeit vorwärts/rückwärts), keine Geschwindigkeitsregelung möglich.
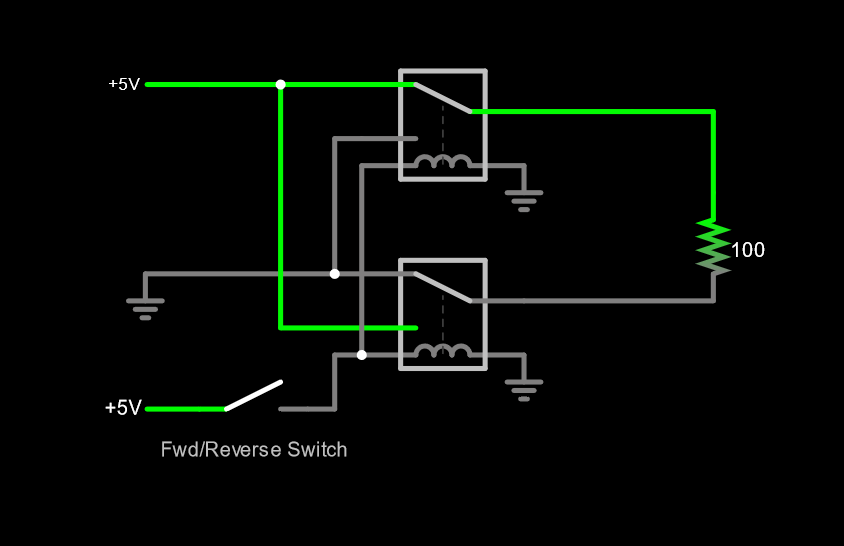
Funktionsprinzip :
Vorwärts: Nur das „Vorwärtsrelais“ wird aktiviert.
Aktueller Pfad : Leistung → Kontakt von Relais1 → M → M- → NC-Klemme von Relais2 → Leistung -.
Rückwärtsgang: Nur das „Reverse-Relais“ wird aktiviert.
Aktueller Pfad : Leistung → Kontakt von Relais2 → M- → M → NC-Klemme von Relais1 → Leistung -.
Stopp: Beide Relais sind stromlos.
Vorteile :
Hohe Flexibilität : Einfach einen „Stop“-Status hinzuzufügen.
Einfach zu implementierende Verriegelung: Stellt in der Steuerlogik sicher, dass beide Relais nicht gleichzeitig aktiviert werden können, wodurch ein Kurzschluss der Stromversorgung verhindert wird.
Nachteil :
Erfordert zusätzliche Verriegelungslogik (z. B. mechanisch verriegelte Schütze oder elektrische Logikverriegelung im Stromkreis).
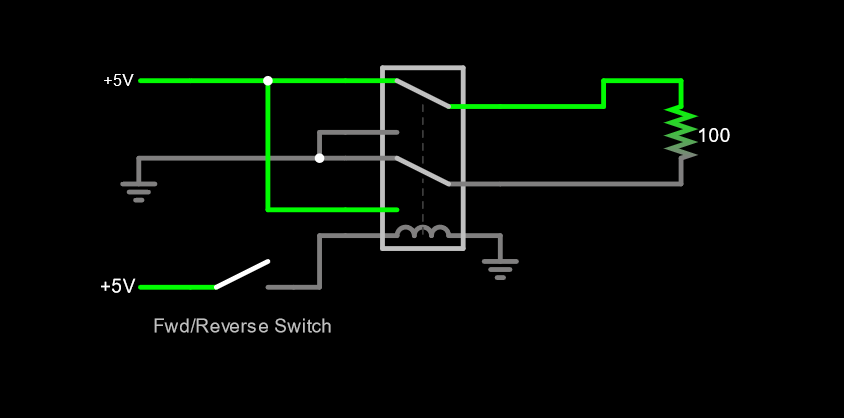
Dieses Diagramm zeigt, wie Benutzereingaben (Vorwärts-/Rückwärtsschalter) in die Steuerlogik integriert werden. Unterschiedliche Schalterstellungen stellen unterschiedliche Strompfade für die Relaisspulen bereit und bestimmen so den Motorzustand.
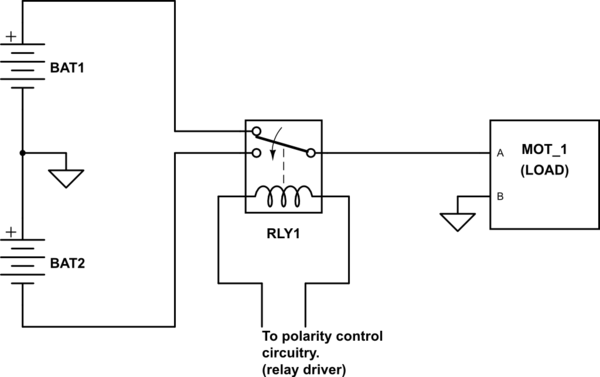
Dieses Diagramm betont die Systemintegrität :
Leistungsteil: BAT1/BAT2 (Stromquelle), MOT_1 (Last), RLY1 (Aktuator).
Kontrollbereich : „Polaritätskontrollschaltung“ (Relaistreiberschaltung). Dieser Teil kann aus Transistoren, Mikrocontrollern, Logikchips usw. aufgebaut werden und dient als intelligentes Steuergehirn.
Um aus einem Schaltplan ein stabiles und zuverlässiges Produkt zu machen, müssen die folgenden technischen Details berücksichtigt werden:
Mikrocontroller-I/O-Pins verfügen über eine begrenzte Ansteuerfähigkeit; Als Schalter zum Ansteuern der Relaisspule muss ein Transistor oder MOSFET verwendet werden.
Berechnen Sie den erforderlichen Basiswiderstand, um sicherzustellen, dass der Transistor gesättigt ist und ausreichend Spulenstrom liefert.
Beim Ausschalten induktiver Lasten wie Motoren kommt es zu starken Lichtbögen zwischen den Kontakten, wodurch diese erodieren und ihre Lebensdauer verkürzt wird.
RC-Überspannungsschutzschaltung: Verbinden Sie einen Widerstand und einen Kondensator in Reihe und dann parallel über die Kontakte. Dadurch wird Energie effektiv absorbiert und Lichtbögen unterdrückt.
Metalloxid-Varistor (MOV): Schließen Sie die Kontakte an, um Spannungsstöße abzufangen.
Bei der Dual-Relais-Lösung muss unbedingt sichergestellt werden, dass die Vorwärts- und Rückwärtsrelais niemals gleichzeitig aktiviert werden, da dies zu einem direkten Kurzschluss zwischen den Stromversorgungsklemmen mit katastrophalen Folgen führen würde.
Methode 1: Verwenden Sie mechanisch verriegelte Schütze, bei denen das Einrücken eines Schützes das Einrücken des anderen physikalisch verhindert.
Methode 2: Entwerfen Sie eine elektrische Verriegelung auf der Ebene des Antriebskreises, z. B. indem Sie den Öffnerkontakt eines Relais in Reihe mit der Spule des anderen Relais schalten.
Statusanzeige und Diagnose
Parallel zur Relaisspule befindet sich eine LED-Anzeige zur visuellen Anzeige des aktuellen Status.
Schließen Sie zum Schutz vor Überstrom eine Sicherung oder eine rücksetzbare PTC-Sicherung in den Regelkreis ein.
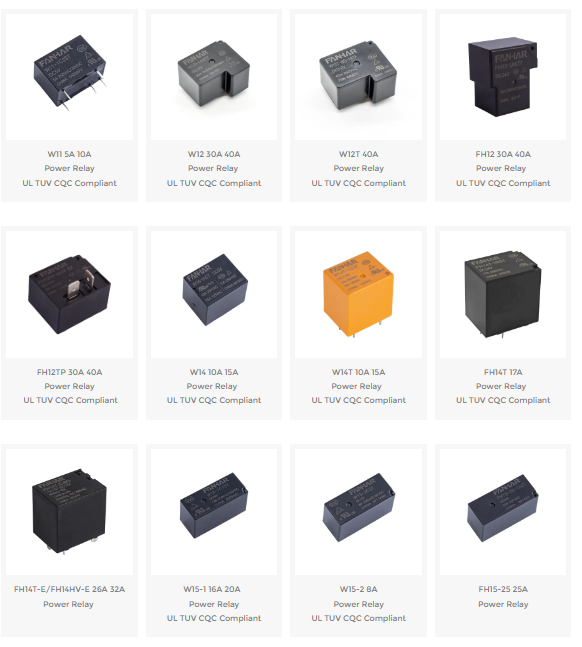
FANHAR Electronics liefert Höchstleistungen Leistungsrelais Entwickelt für moderne Smart Homes, industrielle Steuerungen, neue Energiesysteme und andere anspruchsvolle Anwendungen. Mit 30 Serien und Hunderten von Spezifikationen bietet unser Portfolio eine optimale Mischung aus Schaltfähigkeit, Energieeffizienz und Zuverlässigkeit.
Wenn die Spule stromlos ist, erzeugt ihre Induktivität eine umgekehrte Spannungsspitze (Gegen-EMK). Die Flyback-Diode bietet einen sicheren Umlaufpfad für den Spulenstrom, klemmt die Spitze und schützt den Transistor, den MCU-Pin oder andere Treiberschaltkreise.
COM ist das gemeinsame Terminal. NC (normalerweise geschlossen) ist mit COM verbunden, wenn die Spule stromlos ist. NO (Normally Open) wird von COM getrennt, wenn die Spule nicht mit Strom versorgt wird, und mit COM verbunden, wenn die Spule mit Strom versorgt wird. Ein SPDT-Relais schaltet COM zwischen NC und NO um.
Schließen Sie die Schließerkontakte von zwei oder mehr Relais parallel an. Wenn ein Relais aktiviert wird, wird der Ausgang mit Vcc verbunden. UND: Schließerkontakte in Reihe schalten. Erst wenn alle Relais angezogen sind, wird der Pfad von Vcc zum Ausgang geschlossen.
Generell nein. Elektromechanische Relais haben Ansprech-/Abfallzeiten im Millisekundenbereich und eine begrenzte mechanische/elektrische Lebensdauer, wodurch sie für Hochfrequenz-PWM ungeeignet sind. Verwenden Sie MOSFETs, IGBTs oder Halbleiterrelais zur PWM-Geschwindigkeitssteuerung.
Wählen Sie ein elektromechanisches Relais für hohe Isolation, hohe Leistungskapazität, niedrige Kosten und einfache Logik, insbesondere wenn die Schaltgeschwindigkeit nicht entscheidend ist. Wählen Sie ein SSR wegen hoher Schaltfrequenz, langer Lebensdauer und ohne bewegliche Teile, aber berücksichtigen Sie Leckstrom, Wärmeableitung und Kosten.
Wenn Sie Fragen haben, füllen Sie bitte das Kontaktformular unten auf der Seite aus und kontaktieren Sie uns.

 Previous


